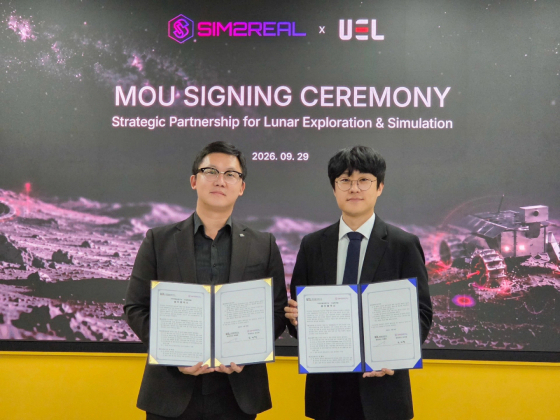
우주 로보틱스 기업 무인탐사연구소(UEL, 대표 이재호)가 지난 29일 우주·국방 시뮬레이션 전문기업 심투리얼(대표 전다형)과 물리 기반 시뮬레이션을 활용한 달 탐사 로버의 사전 임무 검증 및 실시간 관제 데이터 제공 분야 협력을 위한 업무협약(MOU)을 체결했다고 30일 밝혔다.
이번 협약으로 양사는 △우주 환경 3D 가상 공간 구축 및 로버 임무 시뮬레이션 공동 개발 △로버 AI(인공지능) 학습을 위한 합성데이터 생성 및 활용 △실시간 관제(GCS) 및 온톨로지 기반 임무 경로 분석 기술 연계 △달 복제토 필드 시험 환경·주행 데이터 기반 로버 실증 플랫폼 상호 제공 △우주항공청 등 정부·공공기관 지원사업 및 연구·개발 과제 공동 발굴 등을 추진한다.
UEL은 오는 2027년부터 달 표면 탐사를 본격화하기 위해 달 복제토 기반의 필드 테스트 설비를 마련했다. 심투리얼은 지형 역학 기반의 달 탐사 로버 고정밀 주행 해석과 실시간 시뮬레이션·관제 기술을 보유한 회사로, 가상 달 환경의 주행·임무 데이터를 생성한다. UEL은 해당 데이터를 활용, 로버의 임무를 사전에 검증하고 향후 달 탐사 임무 수행 시 심투리얼의 실시간 관제 서비스를 연계할 방침이다. 양사가 각각 보유한 로버 실증 플랫폼과 필드 시험 데이터로 시뮬레이션의 정합성을 높인다는 전략이다.
이재호 UEL 대표는 "심투리얼의 물리 기반 시뮬레이션·관제 기술로 확보한 데이터가 로버 개발과 임무 검증에 활용될 것"이라며 "UEL의 실증 경험을 더해 2027년부터 이어질 실제 달 임무의 성공 가능성을 높이겠다"고 말했다.
전다형 심투리얼 대표는 "이번 협약을 계기로 국내 달 탐사 기술의 완성도를 높이겠다"고 했다.
한편 UEL은 프리A 투자 유치 자금을 바탕으로 2027년과 2028년 순차적으로 달 탐사 임무 실증에 나설 계획이다.