더벨'머니투데이 thebell'에 출고된 기사입니다.
유니켐이 인수하기로 한 미국 루미아 테크놀로지스(Loomia Technologies, Inc.)가 독일 산업자동화 기업 훼스토(Festo)의 로봇 손에 적용한 자사 전자피부 기술을 공개했다.
공식 홈페이지를 통해 공개된 사진에는 로봇 손이 루미아의 유연 촉각센서 장갑을 착용한 채로 전구를 쥔 모습이 담겨 있다.
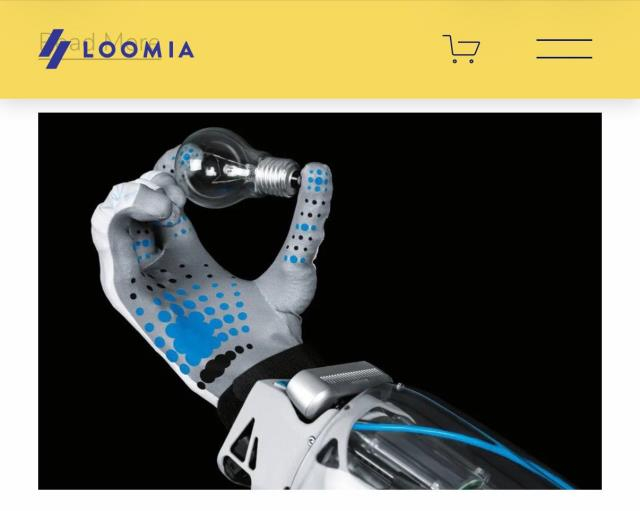
로봇 손의 정밀 조작을 위해선 물체를 잡는 동작과 함께 실제 접촉 상태를 자체 인지하는 기능이 필요하다. 특히 전구처럼 파손되기 쉬운 물체를 다룰 때엔 누르는 힘을 약하게 조절해야 하고, 천이나 섬유처럼 형태가 달라지는 물체를 취급할 때는 접촉 위치와 압력 분포를 파악할 수 있어야 한다. 촉각 센서를 통해 이 같은 동작 제어에 필요한 정보들을 손의 표면에서 수집하고 감각으로 입력할 수 있다.
루미아가 이번에 공개한 기술을 살펴보면, 자체 개발한 촉각 장갑에 손바닥과 손끝, 관절 사이에 걸쳐 131개의 감지 지점이 구현돼 있다. 센서 배열을 직물에 통합해 주요 접촉 부위의 압력 데이터를 실시간으로 수집하는 방식이다.
다지점 감지의 의미는 손의 여러 부위에서 감지되는 접촉 상태를 사각지대 없이 파악할 수 있다는 데 있다. 물체가 손끝에 닿는 지를 비롯해 손바닥으로 지지되는 지, 어느 부위에 힘이 집중되는 지 등의 정보를 촘촘하게 인지하고 제어에 활용하는 방식이다. 훼스토 역시 공식 자료를 통해 촉각 장갑이 물체의 특성을 감지하고 이에 맞게 쥐는 힘을 조절하는 데 활용된다고 설명했다
기반 기술은 루미아의 유연 전자회로 'LEL'이다. 부드러운 회로와 압력 감지 배열을 소재에 통합하고, 로봇 손에 맞는 장갑 형태의 시제품으로 제작했다. 소재 표현에서 발생하는 접촉을 전자 장치가 읽을 수 있는 데이터로 연결하는 구조다.
움직임이 많은 부위에서는 센서의 배치와 소재의 유연성을 함께 고려해야 한다. 손가락의 굽힘과 팽창을 수용하면서 필요한 부위의 접촉 데이터를 수집할 수 있도록 회로, 센서, 장갑 구조를 설계하는 것이 핵심이다. 루미아의 개발 과정 역시 소재와 전자회로를 로봇 손의 형상에 맞춰 통합하는 과정에 초점을 맞췄다.
개발 과정에서는 힘에 따라 전기저항이 변하는 힘 감지 저항(FSR) 소재 30종 이상을 평가했다. 감지 민감도와 내구성, 제조 가능성을 기준으로 소재를 검토했다는 설명이다.
설계 역시 수 차례의 반복 과정을 통해 완성됐다. 부분 손 시제품 5개와 전체 손 시제품 3개를 통한 총 8차례 설계 반복으로 센서 배치를 다듬었다. 유연한 센서 배열을 훼스토의 제어 전자장치와 연결하기 위한 PCB 배치안도 13개 마련했다.
검증 단계에서는 훼스토의 아두이노(Arduino) 시험 코드를 수정해 모의 압력 부하를 가하고 각 센서 영역의 동작을 확인했다. 루미아는 최종 제작에 앞서 이러한 시험으로 촉각센서 시스템의 정확성과 신뢰성을 확인했다고 밝혔다.
정밀조작 관점에서 이 같은 개발 사례는 피지컬 AI의 촉각 병목에 접근하는 기술적 방법을 보여준다는 설명이다. 로봇이 물체를 집어 옮기거나 부품을 조립하려면 움직임을 계획하는 기능에 더해 실제 접촉 상태를 파악하는 정보가 필요하다. 손 표면의 압력 데이터를 통해선 물체를 누르는 힘을 조절하고 작업 중 접촉 상태를 판단할 수 있다.
루미아는 촉각 센서 공식 소개를 통해서도 로봇 손과 그리퍼의 압력 분포 측정, 손가락과 관절 형상에 맞춘 센서 설계를 주요 적용 분야로 제시하고 있다. 사람의 손과 손가락에서 접촉 데이터를 수집하는 웨어러블 장갑이나 로봇 학습용 데이터 입력으로의 활용 가능성도 소개한다. 센서의 위치와 형상을 목적에 맞게 설계할 수 있다는 점이 로봇 분야에 폭 넓게 응용할 수 있는 기반이 된다.
유니켐 관계자는 "이번 사례는 루미아의 유연전자 기술을 움직이는 로봇 손에 통합해 실제 접촉 압력을 수집하도록 구현한 개발 결과"라며 "유니켐이 추진하는 전자피부 사업에서도 이러한 촉각 기능을 소재와 결합하고, 고객사 로봇의 형상과 제어 요구에 맞춰 제품화하는 과정이 핵심 사업화 과제"라고 설명했다.