


[SEP 2026]
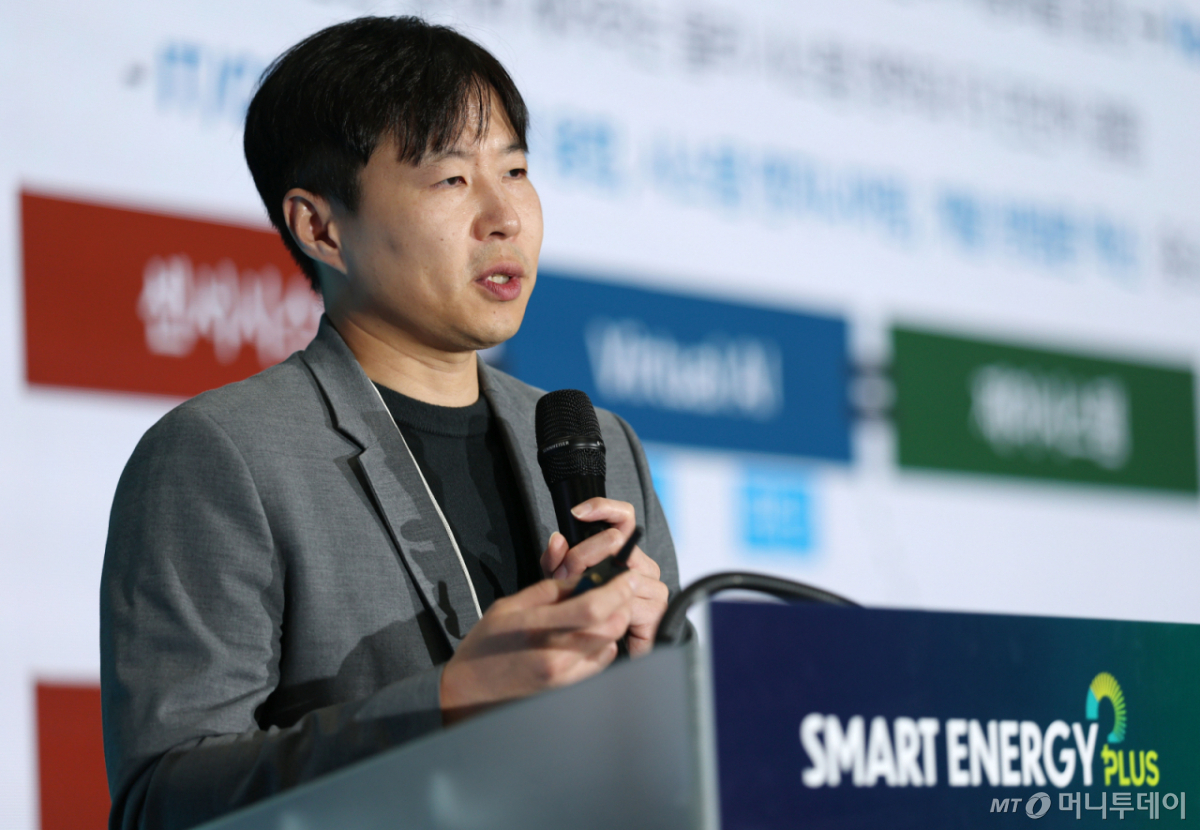
"현재 제조 생태계에는 굉장히 오래된 레거시 설비들이 많다. 이 제조 시스템을 자율 물리 시스템화하는 것이 당장에는, 그리고 현실적으로 훨씬 더 큰 이득이 있고 훨씬 시급하다고 보고 있다."
윤일용 포스코홀딩스 미래기술연구원 AI로봇융합연구소장은 29일 서울 삼성동 코엑스 B홀에서 열린 '스마트 에너지 플러스(SMART ENERGY PLUS·SEP) 2026'에서 '포스코그룹의 AI 비전과 에너지'를 주제로 발표하며 이같이 밝혔다. 이어 "휴머노이드는 현실적으로 시간이 있는 상태여서 로보타이제이션(Robotization)이 먼저 현장에서의 성과를 보여주고 있다"고 강조했다. 로보타이제이션은 기존 제조설비를 인공지능(AI)과 결합해 로봇처럼 자율적으로 작동하도록 만드는 기술이다.
포스코그룹은 기존 제조설비의 AI 자율화에 집중하고 있다. 윤 소장은 "저희는 피지컬 AI를 조금 더 광의로 정의하고 있다"며 "현실 환경을 인식하고 자율적으로 판단하고 물리 시스템을 제어해서 결과적으로 AI가 현실 세계를 조작할 수 있으면 피지컬 AI라고 정의하고 있다"고 설명했다.
실제 적용 사례로는 제철소의 코일 하차 크레인 자율화 기술을 제시했다. 트럭의 정차 위치와 각도가 매번 달라 크레인이 철강 코일의 위치를 스스로 인식해야 하는 작업이다. 포스코그룹은 가상공간에서 AI 모델과 제어 시스템을 미리 개발하는 방식을 활용하고 있다. 윤 소장은 "현장에 센서가 직접 설치되기 전에 한 80% 정도의 개발을 끝내 놓고 들어갔던 케이스"라며 "가상공간상에서 라이다를 어디에 몇 개를 어떻게 달지 분석하고 AI 모델을 미리 만들어 놓을 수 있다"고 말했다.
원료탄과 광석을 선박에서 하역하는 대형 설비의 무인화도 추진하고 있다. 선박 화물창의 구조를 인식하고 원료탄을 퍼 올리는 버킷의 움직임을 가상공간에서 미리 개발하는 방식으로, 현재 시운전 단계다. 가상공간과 실제 환경의 차이를 줄이는 'Sim2Real' 기술도 고도화하고 있다. 이를 위해 설비의 움직임을 가상공간에 구현하는 키네마틱 모델링을 수행하고 작업자가 걷거나 넘어지고 뛰는 동작까지 재현하는 시뮬레이션 기술도 개발하고 있다.
생산공정 전반의 에너지 사용을 최적화하는 '에너지 GPT'도 주요 개발 과제다. 생산량과 공정별 운영 조건을 종합적으로 분석해 제철소 전체의 에너지 효율을 높이는 것이 목표다. 윤 소장은 "에너지를 가장 줄일 수 있는 최선의 의사결정은 생산을 안 하는 것"이라며 "에너지 같은 경우에는 생산과 완전히 상충되는 면이 있다"고 설명했다. 이어 "그런 모순적인 상황에 대해 '최적의 의사결정을 어떻게 할 수 있는가'가 중요한 만큼 데이터도 연결해야 되고 그 안의 암묵지, 지식까지 쌓아 놓아야 한다"고 덧붙였다.
고숙련 작업자들의 노하우를 AI가 활용할 수 있는 지식으로 전환하는 작업도 추진하고 있다. 윤 소장은 "고숙련 작업자들이 많은 수가 정년퇴직을 앞두고 있고 노동가능인구는 점점 줄어가고 있다"며 "암묵지를 형식지화해 고숙련 작업자분들의 노하우가 전수되도록 하고 이러한 형식지를 바탕으로 자율 시스템으로 공장의 운영을 발전시키고자 한다"고 말했다.
독자들의 PICK
지금 7,125명 읽는 중
무엇보다 포스코그룹은 기존 설비의 자율화와 함께 휴머노이드 로봇 개발을 병행하고 있다. 제철소와 이차전지 소재 생산현장에서 로봇이 설비와 공구를 정밀하게 다룰 수 있도록 힘 제어 기술과 촉각 데이터 확보에 집중하고 있다. 윤 소장은 "힘과 촉각에 대한 데이터를 수집하고 모델로 학습시키는 것이 우선 중요한 일"이라고 강조했다.

