연간 1만대 규모 휴머노이드 양산을 목표로 생산 확대에 나선 로보티즈(301,000원 ▼5,000 -1.63%)가 엔비디아와 손잡고 'AI 사피엔스'의 실전 작업 기술을 공개했다. 걷고 뛰는 하드웨어를 넘어 실제 산업현장에서 물체를 인식하고 집는 등 다양한 일을 수행하도록 만드는 인공지능(AI) 학습 기술까지 확보해 양산 준비에 속도를 내는 모습이다.
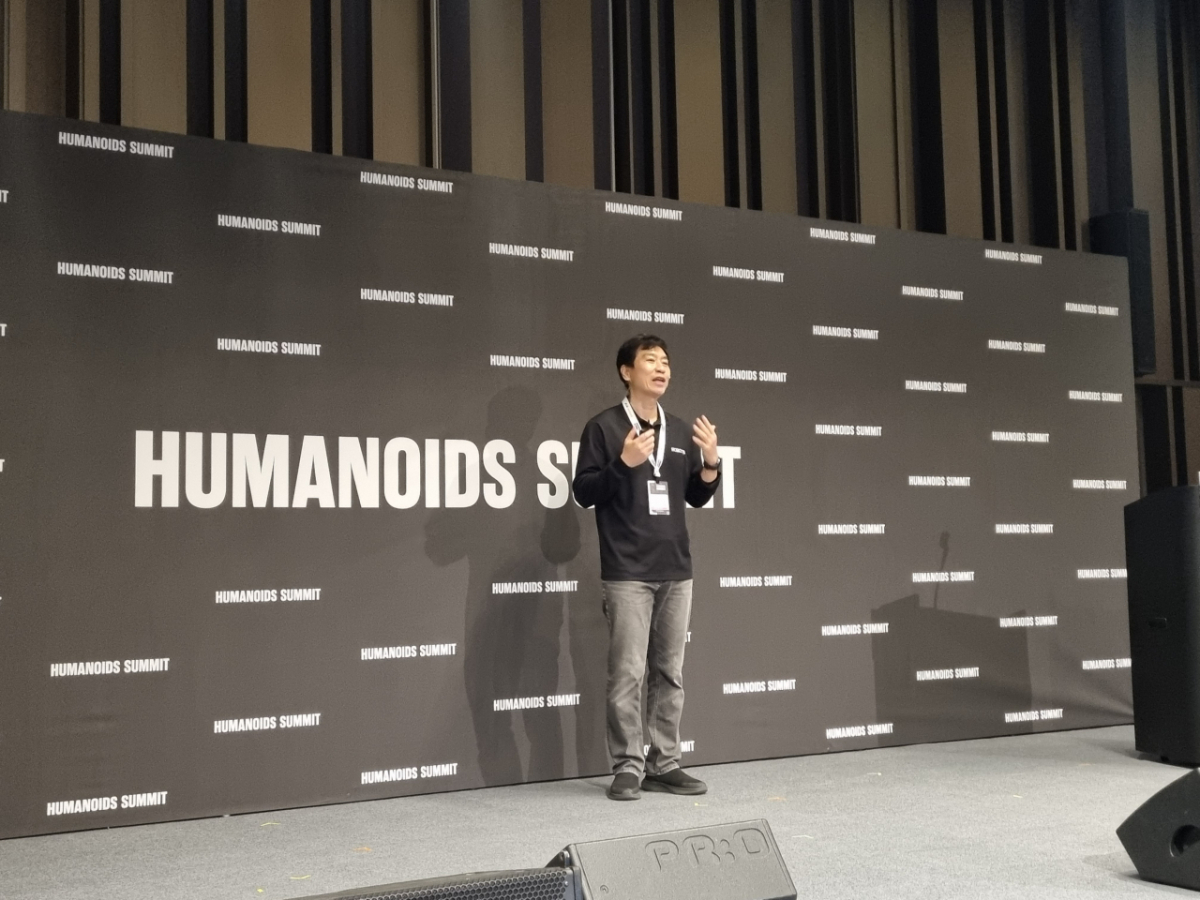
로보티즈는 22일 서울 코엑스에서 열린 '휴머노이드 서밋 서울 2026'에서 오픈 휴머노이드 플랫폼 전략을 발표하고 엔비디아 소프트웨어 스택을 활용한 AI 사피엔스와 AI 워커의 학습 기술을 선보였다. AI 사피엔스는 로보티즈가 자체 개발한 액추에이터를 기반으로 만든 오픈형 휴머노이드 플랫폼으로, 하드웨어와 소프트웨어를 외부 개발자가 활용·확장할 수 있도록 설계됐다. 엔비디아도 이어 최신 로봇 파운데이션 모델 'Isaac GR00T 1.7'과 차세대 'GR00T 2' 개발 방향을 공개했다.
김병수 로보티즈 대표는 휴머노이드를 스마트폰과 같은 플랫폼으로 키우겠다는 구상을 제시했다. 과거에는 100가지 작업을 자동화하려면 각각의 작업에 맞는 100종의 로봇이 필요했지만 AI가 발전하면서 한 대가 여러 작업을 수행할 수 있게 됐다는 설명이다.
이를 위해 로보티즈는 휴머노이드 하드웨어뿐 아니라 시뮬레이션과 데이터, AI 모델 활용 환경, 운영 소프트웨어 등을 개방하는 '오픈 휴머노이드' 전략을 추진한다. 대학생들에게 별도 교육 없이 로봇과 오픈소스만 제공한 실험에서는 한 달 만에 춤과 물구나무, 포복 등 다양한 동작을 구현했다.
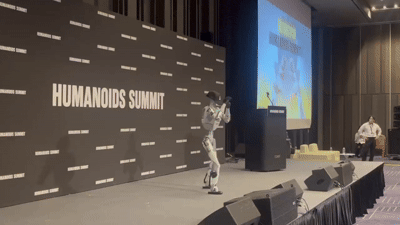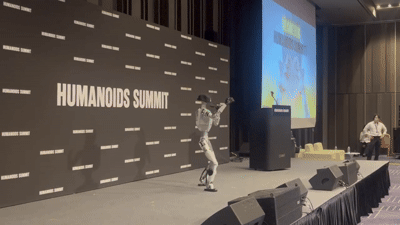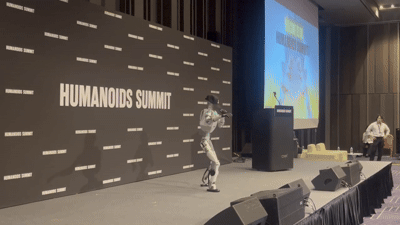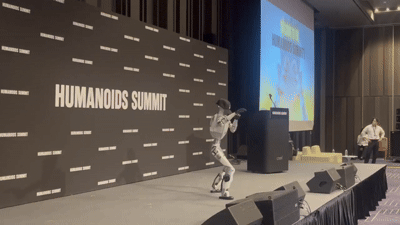
실제 작업에 필요한 AI 학습 기술도 공개했다. 로보티즈는 로봇을 원격조종해 물체를 집는 작업 데이터 268개를 확보해 AI 모델을 학습시켰지만 실제 환경에서는 로봇이 자신의 손 그림자를 물체로 착각하는 문제가 발생했다고 설명했다.
로봇을 다시 수백번 움직여 데이터를 모으는 대신 엔비디아 '코스모스 트랜스퍼(Cosmos Transfer)'를 활용해 기존 영상의 조명과 배경 등을 바꾼 합성 데이터 300개를 추가했다. 실제 데이터와 함께 다시 학습시키자 그림자에 대한 대응력이 개선됐고 물체를 놓친 뒤 다시 집으려는 행동도 나타났다.
휴머노이드 양산이 늘어날수록 이 같은 학습 효율성이 중요해질 전망이다. 로봇마다 실제 작업 데이터를 일일이 확보하려면 장비와 작업자, 시간과 공간이 필요하기 때문이다. 로보티즈는 사람의 영상이나 텍스트에서 움직임을 추출하고 수천개의 가상환경에서 동시에 학습한 뒤 이를 실제 로봇에 적용하는 방식도 활용하고 있다.
독자들의 PICK!
엔비디아 역시 실제 로봇 데이터와 시뮬레이션·합성 데이터, 인간 작업 데이터를 함께 사용하는 '데이터 피라미드' 전략을 제시했다. 최신 GR00T 1.7은 다양한 장소에서 사람이 수행한 작업을 학습해 특정 환경이나 작업에만 특화되지 않는 범용성을 높이는 데 초점을 맞췄다.
목표는 여러 작업을 폭넓게 이해하면서 개별 작업에서는 높은 정밀도를 확보하는 '제너럴리스트-스페셜리스트' 로봇이다. 엔비디아는 AI 지능을 특정 로봇 몸체에 종속시키지 않고 이족보행 휴머노이드와 바퀴형 로봇 등 다양한 형태에 적용하는 방향으로 기술을 개발하고 있다.
다음 단계는 로봇이 행동의 결과까지 미리 예측하는 것이다. 엔비디아는 수개월 내 차세대 로봇 파운데이션 모델 'GR00T 2'의 얼리액세스 버전을 공개할 계획이다. '상상함으로써 행동을 학습한다'는 개념으로 로봇이 눈 앞에서 경험한 상황뿐 아니라 행동 이후 주변 환경이 어떻게 변할지 예측하면서 다음 행동을 결정하도록 하는 방식이다.
로보티즈는 내년부터 AI 사피엔스 생산을 본격 확대하고 휴머노이드 양산 규모를 연간 1만대 수준까지 키우는 것을 목표로 하고 있다. 하드웨어 대량생산과 함께 로봇 한 대가 여러 일을 빠르게 학습할 수 있는 소프트웨어 생태계 구축이 로보티즈의 휴머노이드 양산 전략이다.