


[이 기사에 나온 스타트업에 대한 보다 다양한 기업정보는 유니콘팩토리 빅데이터 플랫폼 '데이터랩'에서 볼 수 있습니다.]
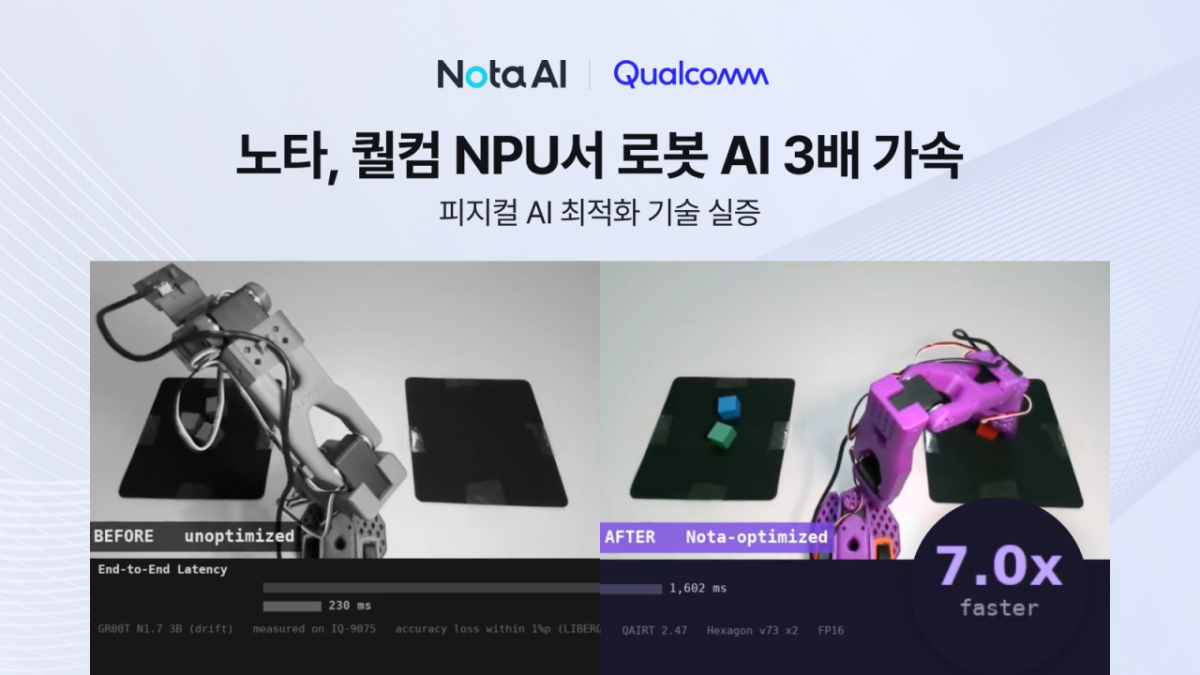

AI(인공지능) 모델 경량화·최적화 기술 기업 노타(22,550원 ▲5,200 +29.97%)가 퀄컴 테크날러지스의 산업용 시스템온칩(SoC)에서 로봇 AI 모델과 실행 환경을 최적화해 실제 로봇팔의 작업 속도를 기존보다 3배 높였다고 22일 밝혔다.
노타는 이번 실증에서 외부 서버에 의존하지 않고 비전언어행동모델(VLA)을 로봇 내부 '퀄컴 드래곤윙 IQ-9075' 프로세서의 NPU(신경망처리장치)에서 직접 구동해 실제 작업 성능 개선으로 연결했다.
성능 검증은 언어 명령에 따라 로봇팔이 큐브를 집어 반대편 매트로 옮기는 작업으로 진행했다. VLA의 추론 속도는 최대 7배 빨라졌고 실제 물체 이동 작업 속도도 3배 향상됐으며, 작업 성공률은 92%로 원본 모델의 93%와 비교해 1%포인트 이내의 정확도 손실을 확인했다.
이번 성과의 핵심은 고성능 GPU나 외부 서버에서 구동하던 로봇 AI 모델을 최적화해 로봇에 연결된 드래곤윙 IQ-9075 기반 엣지 AI 보드에서 직접 실행할 수 있도록 구현한 데 있다. 노타는 추론 속도 향상을 실제 로봇의 작업 속도와 성공률 개선으로 이어지게 했다.
VLA는 연산량과 메모리 사용량이 많아 전력과 컴퓨팅 자원이 제한된 로봇 내부에서 구동하려면 모델과 실행 환경 전반의 최적화가 필요하다. 노타는 △VLA 특화 경량화 △NPU 연산 그래프 최적화 △멀티 NPU 런타임 구축 △행동 생성 가속까지 전 과정을 최적화했다.
이후 실제 로봇팔과 연결해 카메라 영상 인식부터 언어 명령 이해, 행동 생성과 실행까지 이어지는 엔드투엔드 환경에서 추론 속도와 작업 속도, 모델 정확도, 작업 성공률을 종합적으로 검증했다.
추론 속도는 카메라 영상과 언어 명령이 입력된 뒤 모델이 로봇의 다음 행동을 생성하기까지 걸리는 시간을 뜻한다. 추론 속도가 빨라지면 로봇이 다음 동작을 결정하고 실행하기까지의 대기시간이 줄어 변화하는 주변 환경에 실시간으로 대응할 수 있다.
노타 관계자는 "로봇 AI 최적화는 큰 모델을 작게 만들고 빠르게 구동하는 것을 넘어 모델이 학습한 행동을 실제 환경에서도 적절한 시점에 안정적으로 수행하도록 만드는 기술"이라고 소개했다.
독자들의 PICK!
노타는 해당 기술을 적용한 로봇팔 시연을 'KRAIN(Korea Real-World AI Network) 2026'에서 공개했다. 행사 부스에서는 최적화 전후의 로봇 작업과 실측 결과를 비교해 추론 속도 개선이 실제 작업 속도와 안정성에 미치는 영향을 보여줬다.
과학기술정보통신부가 주최하는 KRAIN은 정부의 '하이퍼 AI 네트워크 전략'에 따라 추진되는 AI 네트워크 실증 사업을 소개하고 산업별 적용 사례와 표준 제안을 점검하기 위해 마련됐다. 올 하반기 서울에서 열리는 AI-RAN 얼라이언스 총회를 앞두고 열린 사전 쇼케이스다.
채명수 노타 대표는 "이번 성과는 노타가 쌓아온 AI 최적화 기술력이 모델의 크기나 추론 속도 개선에 그치지 않고 실제 로봇의 반응성과 작업 성능으로 이어질 수 있음을 보여준 사례"라고 말했다.
이어 "다양한 AI 모델과 하드웨어를 아우르는 최적화 레이어를 지속적으로 확장하고 고도화해 모바일과 엣지, 데이터센터를 넘어 로봇과 휴머노이드를 비롯한 피지컬 AI 전반으로 기술 적용과 사업 영역을 확대해 나가겠다"고 덧붙였다.
[머니투데이 스타트업 미디어 플랫폼 '유니콘팩토리']